Robotaxis: 2. Technologie-Welle: Infrastruktur, PUDO-Zonen & Fehlplanungen in Kommunen
Die 2. Technologie-Welle des autonomen Fahrens verändert den städtischen und ländlichen Verkehr grundlegend. Während teure Level-4-Sonderinfrastrukturen der Vergangenheit angehören, stehen Kommunen, Städte und Landkreise vor einer neuen verkehrspolitischen Realität. Bundesverkehrsminister Steffen Bilger hat dazu kürzlich den Startschuss gegeben.
Um Fehlinvestitionen bei der Verkehrs- und Raumplanung zu vermeiden, müssen bestehende Konzepte jetzt neu gedacht werden.
Diese Zusammenstellung zeigt praxisnah:
- welche Infrastruktur-Planungen Kommunen sofort stoppen sollten,
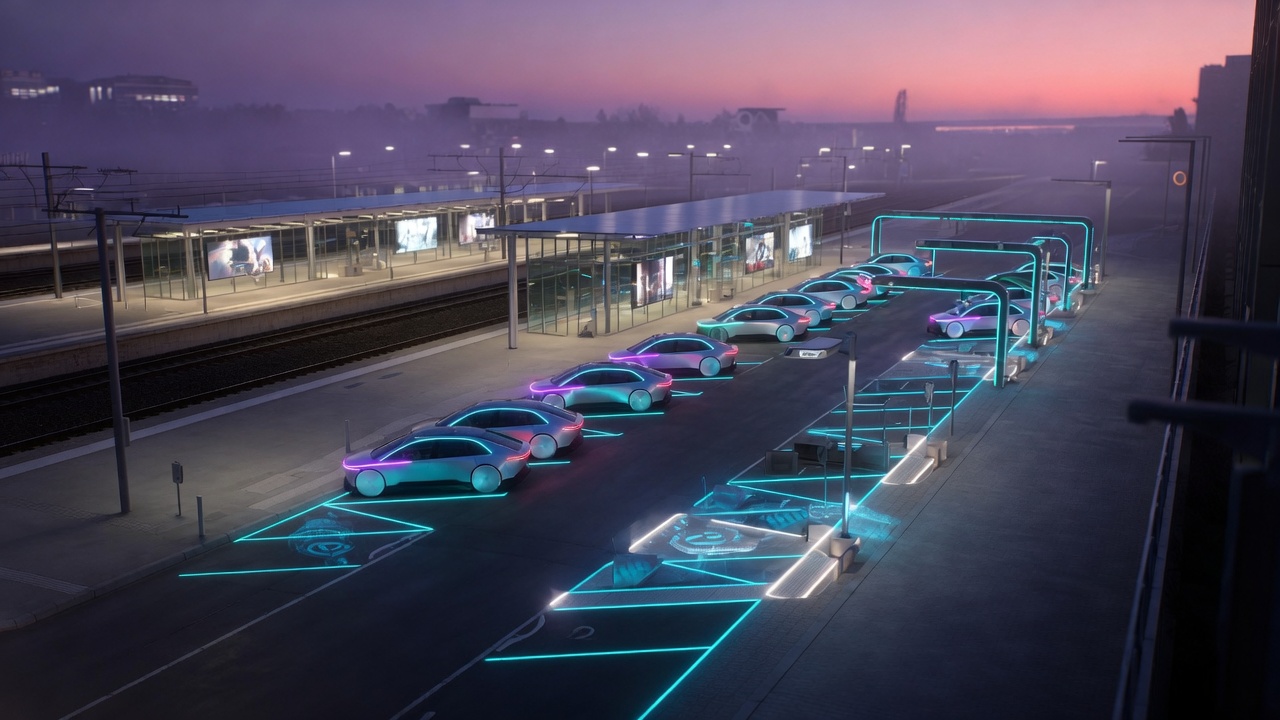
- wie PUDO-Zonen (Pick-Up and Drop-Off) und Flottendepots optimal vorbereitet werden und
- wie sich mit einfachen Ummarkierungen im öffentlichen Raum quick wins, direkte Erfolge, für die autonome Mobilität erzielen lassen.
Handlungsbedarf für Kommunen beim Wechsel zur 2. Welle des autonomen Fahrens
- Planungen stoppen (Fehlplanungen vermeiden): Kommunen sollten den Bau teurer Park-and-Ride-Parkhäuser (P+R) sowie straßenseitiger V2I-Sonderinfrastruktur (LIDAR/Sensoren) sofort einstellen. Fahrzeuge der 2. Welle agieren vision- und KI-basiert und fahren nach der Beförderung eigenständig weiter oder in günstige Außendepots.
- PUDO-Zonen statt Taxistände: Lineare Taxischlangen sind veraltet. Zukünftig werden dynamische, per Geofencing definierte Haltezonen (Pick-Up and Drop-Off / PUDO) benötigt, die barrierefrei (§ 64c PBefG) und frei von Hindernissen gestaltet sind.
- Depot- und Netzinfrastruktur: Autonome Großflotten erfordern ausgewiesene Gewerbeflächen mit Hochleistungs-DC-Ladeinfrastruktur, Batteriepuffern (Peak-Shaving) und direkter Anbindung an Ausfallstraßen zur Minimierung von Leerfahrten.
- Quick Wins durch Ummarkierung: Durch die reine Umwidmung von Parkstreifen, Busbuchten oder nächtlichen Ladezonen lassen sich ohne teure Tiefbaumaßnahmen sofort effiziente Haltepunkte für Robotaxis im Bestand realisieren.
- Bordstein-Management (Curb Management): Die monetarisierbare Schnittstelle der Zukunft ist der Bordstein. Kommunen verwalten und lizensieren digitale Halte-Slots über Schnittstellen wie CDS und den MILA-Standard.
Der Begriff „Neustart für die Politik“ im Titel „Robotaxis und autonome Minibusse – die zweite Technologie-Welle: Ein Neustart für die Politik.
In Kommunen, Ländern und im Bund.“ hat höchste Relevanz, da die 2. Technologie-Welle des autonomen Fahrens viele Herausforderungen von früher aus dem Weg geräumt hat.
Und: Bundesverkehrsminister Steffen Bilger hat kürzlich, am 06. Oktober 2026, gefordert, dass die deutsche und europäische Gesetzgebung den Weg für die 2. Technologiewelle freimachen müsse. Somit ergibt sich die Chance und die Pflicht für alle Beteiligten – so auch die relevanten Akteure in jeder Region – sich
- verkehrsplanerisch,
- regulativ und
- operativ mit Fahrzeugen und Flotten-Depots
für die Region auseinanderzusetzen.
Siehe hierzu von Ludwig Brackmann:
- Impuls-Papier für den Parlamentskreis “Strasse” des deutschen Bundestags, Download
1. Welche Planungen sollte man JETZT SOFORT einstellen? (Fehlplanungen & veraltete Paradigmen)
- Park-and-Ride (P+R)-Großbauten stoppen:
- Bisherige Denkweise: Sauteure Parkhäuser an S-Bahnhöfen bauen, damit Bürger dort ihr Privatfahrzeug den ganzen Tag abstellen.
- Neues Paradigma: Robotaxis und autonome Zubringer fahren nach dem Absetzen des Fahrgasts sofort weiter zum nächsten Auftrag oder außerhalb in günstige Depots. Teure P+R-Bauten an Bahn-Knotenpunkten werden zu Fehlinvestitionen (Stranded Assets). Vorhandene P+R-Flächen sollten als PUDO-Zonen oder Konversionsflächen für Quartiers-Hubs umgeplant werden.
- Klassische Taxi-Warteschlangen („First-in, First-out“) streichen:
- Bisherige Denkweise: Taxis stehen in langer linearer Schlange am Bahnhof und rücken langsam auf.
- Neues Paradigma: Robotaxis binden den Raum bedarfsgerecht. Sie werden algorithmisch genau für den Moment der Ankunft eines Zuges geofenced und getaktet an den PUDO-Punkt dirigiert. Das Aufstellen langer Fahrzeugschlangen am Bordstein entfällt.
- Bau starrer, teurer V2I-Sonderinfrastruktur (Vehicle-to-Infrastructure) stoppen:
- Bisherige Denkweise: Anschaffung teurer Spezial-Transponder, LIDAR-Masten oder Nahbereichs-Funkzellen (DSRC) an Ampeln für autonome Tests der 1. Welle.
- Neues Paradigma: Autonome Fahrzeuge der 2. Welle agieren vision- und KI-basiert wie der Mensch. Sie verlangen keine teure straßenseitige Elektronik mehr. Städte sparen Millionen, wenn sie keine proprietäre Straßensensorik mehr kaufen.
- Starre Busspuren ohne dynamische Freigabe:
- Bisherige Denkweise: Busspuren bleiben exklusiv für 18-Meter-Diesel-/Elektrobusse im 20-Minuten-Takt reserviert und stehen 90 % der Zeit leer.
- Neues Paradigma: Freigabe von ÖPNV-Trassen als „High-Occupancy-Vehicle / Autonomous Transit Lanes“ für gepoolte Robotaxis (mit Bündelungsquote), um den Verkehrsfluss massiv zu steigern.
2. Welche gravierenden Planungsfehler müssen vermieden werden?
- Fehler 1: PUDO-Zonen wie Bushaltestellen oder Taxistände gestalten:
- Ein autonomes Fahrzeug braucht für die Passagier-Interaktion (Türöffnung, Barrierefreiheit, Sicherheits-Sensorik um das Auto herum) klare, freie Flächen. Eine PUDO-Zone darf nicht so eng bemessen sein, dass die Fahrzeugsensorik den Halt wegen parkender Autos oder Mülltonnen verweigert.
- Fehler 2: Unterschätzung der Lade- und Depot-Netzplanung:
- Robotaxi-Flotten fahren mit Auslastungsraten von über 80–90 % (im Vergleich zu 5 % bei Privat-PKW). Sie benötigen keine langsamen AC-Ladepunkte, sondern DC-Schnelllade-Hubs mit hohen Megawatt-Lasten. Wenn Städte Gewerbeflächen ohne ausreichende Mittelspannungsanbindung für Depots ausweisen, kollabiert der Flottenbetrieb in den Stoßzeiten.
- Fehler 3: Ignorieren von Leerfahrten („Zero-Passenger Miles“):
- Wer Depots weit außerhalb ohne direkte Anbindung an Hauptverkehrsadern ansiedelt, erzeugt unnötigen Such- und Einrückverkehr in Wohngebieten. Depots müssen direkt an Ausfallstraßen liegen.
- Fehler 4: Fehlende digitale Bordsteinkartierung (Curb Management):
- Wer Haltezonen im öffentlichen Raum nicht digital (z. B. via CDS – Curb Data Specification) erfasst und den Betreibern bereitstellt, provoziert, dass autonome Fahrzeuge in zweiter Spur halten oder Einfahrten blockieren.
3. Wo reichen „einfache Ummarkierungen auf vorhandenen Flächen“? (Quick Wins)
Kommunen müssen nicht Millionen verbauen. Viele Maßnahmen lassen sich binnen Wochen mit Farbe, Schildern und Geofencing umsetzen:
- Umwandlung von Parkstreifen in PUDO-Zonen:
- Durch einfaches Entfernen von 2–3 Parkplätzen (Kanalisierung per Bodenmarkierung) entstehen hocheffiziente PUDO-Zonen vor Hotels, Bahnhöfen, Einkaufszentren und Ärzten. Eine PUDO-Lücke auf Parkplatzfläche kann pro Tag bis zu 50–100 Fahrzeug-Stopps abwickeln – ein parkender Privat-PKW blockiert dieselbe Fläche für 1–2 Fahrzeuge pro Tag.
- Freigabe von Ladezonen für die Nacht:
- Lieferzonen für das Gewerbe (tagsüber) können per Zusatzschild und Geofence nachts (z. B. 22:00 bis 06:00 Uhr) als sichere PUDO-Drop-off-Zonen für den autonomen Nachtverkehr freigegeben werden.
- Dynamische Busbuchten-Nutzung:
- Markierung und Freigabe von ungenutzten oder schwach frequentierten Busbuchten als PUDO-Haltepunkte für gebündelte On-Demand-Shuttles.
- Virtuelle Haltestellen im Wohnquartier:
- Reine Software-Markierungen (Geofencing-Koordinaten): In Wohngebieten braucht es gar keine Schilder oder Masten. Es reichen im System definierte Einmündungen oder Wendekreise, an denen das Fahrzeug gefahrlos hält.
4. Was muss radikal NEU gedacht werden?
- Vom Parkraummanagement zum Curb Management (Bordstein-Management):
- Der Gehwegs- und Bordsteinbereich wird zur wertvollsten Infrastruktur der Stadt. Städte verkaufen künftig nicht mehr Parkscheine für Stehzeuge, sondern vermieten/monetarisieren Nutzungs-Slots am Bordstein für Ein- und Aussteigevorgänge sowie automatisierte Warentransporte.
- Die Barrierefreiheit neu definieren (Schnittstelle Mensch–Robotaxi):
- PUDO-Zonen müssen zwingend abgesenkte Borde (Curb-Cuts) aufweisen, da kein Busfahrer mehr aussteigt, um eine Rampenklappe manuell auszuklappen. Autonome Fahrzeuge der 2. Welle benötigen baulich perfekt abgestimmte Anfahrtszonen, damit Rollstühle und Kinderwagen autonom einfahren können.
- Notfall- und Leitstellen-Kopplung (Digitale Rettungskette):
- Rettungskräfte (Feuerwehr, Polizei) müssen Wege haben, autonome Fahrzeuge in Gefahrenlagen vor Ort digital oder per E-Halt zu steuern. Die Technische Aufsicht (TA) der Betreiber muss direkt mit den kommunalen Leitstellen vernetzt werden.
Unterschiede der autonomen Fahrtechnologie der 1. Technologiewelle und der 2. Technologiewelle
Es gibt eine klare technologische Unterscheidung zwischen zwei Ansätzen beim autonomen Fahren:
1. Technologiewelle (traditioneller / modularer Ansatz)
- Modularer Stack: separate Module für Wahrnehmung, Vorhersage, Planung und Steuerung
- Sensor-Fusion mit LiDAR + Radar + Kameras
- Abhängigkeit von hochauflösenden (HD-)Karten, erfordert Vermessungsfahrten
- Meist geofenced (Robotaxis in definierten Gebieten)
- Deutlich höhere Hardware-Kosten pro Fahrzeug, langsamere globale Skalierung
- Klassische Vertreter: Waymo, frühe Cruise-Systeme und viele traditionelle OEMs/Zulieferer
2. Technologiewelle (AI-native / End-to-End-Ansatz)
Genau hier liegen Tesla und Xpeng:
- End-to-End-neuronale Netze: Kamerabilder (und ggf. Audio/Navigation) gehen direkt in Steuerbefehle über, ohne getrennte Zwischenmodule.
- Pure Vision / kamerazentriert: kein LiDAR als Kernsensor, keine oder minimale Abhängigkeit von HD-Karten.
- Training auf massiven Mengen realer Fahrdaten (Video + Fahrverhalten).
- Ziel: niedrigere Kosten und bessere Generalisierbarkeit (nicht nur in einzelnen Städten).
Tesla hat diesen Weg mit FSD (besonders ab ca. Version 12) klar eingeschlagen und setzt denselben Stack auch für seine Robotaxis (Model Y und Cybercab) ein – rein kamerabasiert und end-to-end.
Xpeng verfolgt mit VLA 2.0 (Vision-Language-Action bzw. Vision-Implicit-Token-Action) einen sehr ähnlichen Ansatz: pure vision, kein LiDAR, keine HD-Karten, end-to-end. Das System läuft sowohl in ihren Endkundenfahrzeugen als auch im geplanten Robotaxi (Yoyo, basierend auf der GX-Plattform). Xpeng hat explizit den Wechsel von LiDAR zu einer Tesla-ähnlichen Pure-Vision-Strategie vollzogen und positioniert sich damit direkt als Wettbewerber in derselben Paradigmenklasse.
Bewertung
Die Bezeichnung „2. Technologiewelle“ ist sinnvoll und treffend, weil sie den grundlegenden Paradigmenwechsel beschreibt: weg vom teuren, kartenabhängigen Sensor-Fusion-Ansatz hin zu skalierbaren, AI-getriebenen Vision-Systemen. Die Grenzen sind nicht völlig scharf (auch Waymo nutzt inzwischen mehr Foundation Models und end-to-end-Elemente), aber Tesla und Xpeng sind die klarsten und wichtigsten Vertreter dieser zweiten Welle.